重點摘要 · 一分鐘看懂本案 重點摘要
- 場景:HACCP / ISO 22000 認證食品飲料廠杯裝薯條 / 杯麵 / 杯裝甜點 Pick & Place 工站,200-400 件/分中速產線
- 痛點:外杯介面(撕口 / Logo / 印刷面方向)若未精準定位,上蓋無法對齊壓合 → 包裝漏氣 + 客訴;機械式定位無法處理多 SKU 杯型旋轉角度變異,組裝失敗率 5-12%
- 方案:Cognex In-Sight 2800 系列 + PatMax 形狀對位 + 相機/機械手座標校正 + PROFINET X/Y/θ 座標輸出
- 關鍵成效:對位精度由 ±1-2 mm 機械式提升至 ±0.1 mm 視覺式(10-20 倍)、組裝失敗率 5-12% → < 0.5%(降低 90% 以上)、組裝速度 3-5 倍
- 關鍵決策點:先驗證相機、機械手及工件座標轉換;9 點影像校正與手眼校正依所選工具分別執行,多 SKU 杯型於需求評估階段建立配方
ℹ 評估口徑:以下為杯裝包裝產線的應用情境與目標參考。對位誤差、組裝失敗率及節拍以相同杯型、批次和工站條件驗證;人力以單一班別試算。相機規格與整站效益分別評估,需要選型建議請聯絡 VSK 業務。
應用情境
以食品飲料業的杯裝包裝產線為例:HACCP / ISO 22000 認證的杯裝薯條 / 杯麵 / 杯裝甜點 / 即食食品製造商,使用 Pick & Place 自動組裝機(外杯 + 上蓋 + 食材 + 防水紙等多層組裝)。產線特性 200-400 件/分鐘(依杯型而定),三班制運轉。品質壓力包含上蓋對位失敗 → 包裝漏氣 → 通路客訴;多 SKU 杯型切換(每月 5-15 種)人工調整機械式定位耗時 20-60 分鐘。品質管理可涵蓋 HACCP、ISO 22000/FSSC 22000 所需檢驗與追溯紀錄,保存範圍及期限依業別、食品安全管制制度與客戶要求設定。
常見的 Pick & Place 對位失敗類型可分為:
- 外杯旋轉角度變異:輸送帶振動造成杯體旋轉 ±10-30°
- 介面處方向不一致:撕口 / Logo / 印刷面方向亂序,上蓋無法對齊
- 多 SKU 杯型尺寸變異:不同杯型外徑 / 杯口寬度差異,機械式夾爪無法通用
- 杯體變形:搬運過程造成杯口輕微橢圓化
傳統機械式定位(V 型導軌 / 星輪定位)無法處理旋轉角度變異 + 多 SKU,需引入視覺式 Pick & Place 解決方案。
系統配置
本案採用 Cognex In-Sight 2800 一體化影像感測器整合 Pick & Place 工站,完整配置如下:
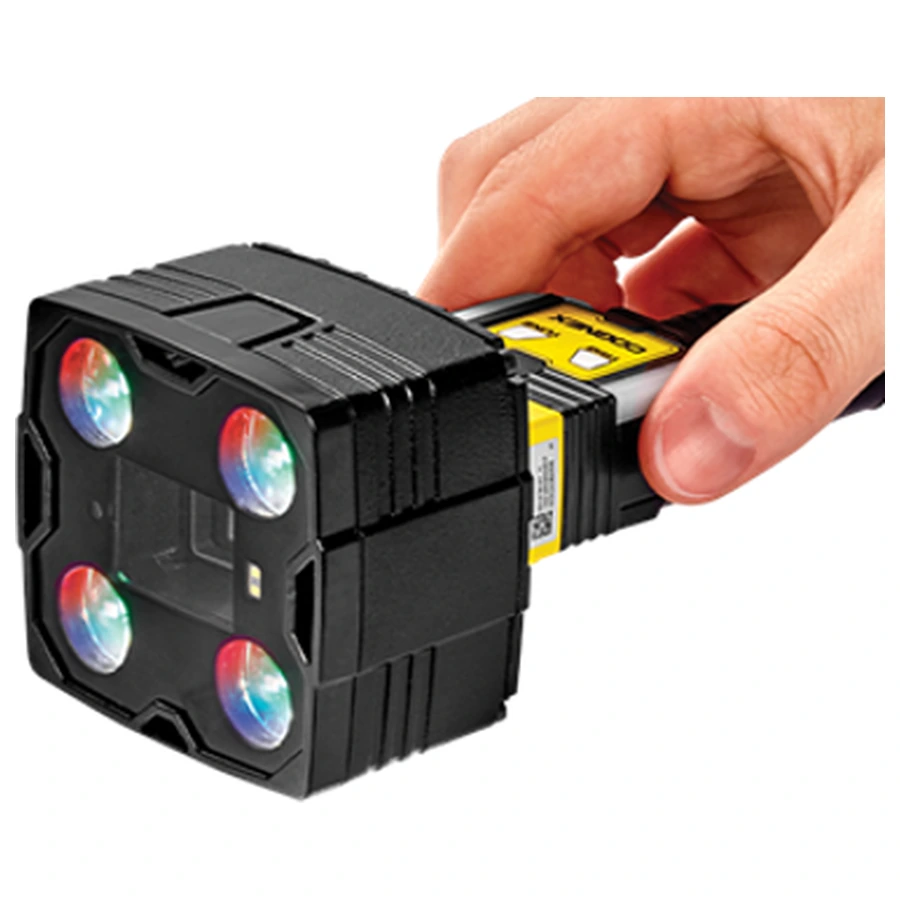
- 視覺主機:Cognex In-Sight 2800(一體化 AI 影像感測器,內建多色光源 + Edge Learning + HDR Multi-exposure)
- 光學設計:透明 PP / PS 杯體用背光屏蔽 + 同軸光抑制反光;不透明杯體用環形光均勻照明;視野涵蓋輸送帶寬度 + 杯口全部
- 觸發機制:光電開關於相機前方 50-100 mm 觸發 Strobe LED 凍結移動杯體(曝光 50-200 μs)
- 通訊介面:依韌體版本及 PLC 配置使用 PROFINET/EtherNet/IP/Modbus TCP,傳遞 X/Y/θ 定位結果;觸發、處理與機械手取放的整體延遲須在工站上量測
- 座標校正:先建立影像像素與工件尺寸的對應,再依相機安裝方式與機械手控制器建立座標轉換;手眼校正點位與流程依所選工具執行
演算法組合:
- PatMax 形狀對位:依杯口特徵、視野與校正條件定位杯口介面特徵(撕口 / Logo / 印刷面方向)
- 規則式量測:杯口外徑量測(變形判定)+ ROI 浮動定位(解決位置漂移)
- Edge Learning AI:學習「正常杯口 / 變形 / 異形」分類,每類 10-20 張起步
商業價值
- 對位精度躍升:由 ±1-2 mm 機械式提升至 ±0.1 mm 視覺式(10-20 倍),上蓋對齊度大幅改善
- 組裝失敗率降低:5-12% → < 0.5%,產線停機 + 復位人力大幅減少
- 產能提升:以同一杯型工站由 60→200 件/分試算 3.3 倍,或由 80→400 件/分試算 5 倍;目標依完整取放週期驗證
- 多 SKU 適應性:由整合程式依 HMI 或條碼切換預先驗證的配方,切換後確認定位基準與首件品質
- ROI 回收:依產線複雜度評估投資回收期,VSK 可依您的組裝失敗率、人力成本試算具體回收時程
杯裝包裝 Pick & Place 視覺定位的失敗模式分析
杯裝包裝 Pick & Place 視覺定位的失敗模式可歸為四類。第一,座標校正漂移:相機、治具與機械手相對位置變化後須重新驗證座標轉換,校正週期依漂移量與使用條件制定。第二,多 SKU 杯型光學差異:以透明、半透明與不透明杯體測試照明,需要時分別設定取像配方。第三,輸送帶振動造成定位失準:浮動 ROI、觸發位置與機構定位需協同設計。第四,杯口變形造成 PatMax 定位不穩:收集邊界樣品,確認允許形狀變異與定位門檻。
降低失誤的工程實務:需求評估階段收齊杯體變形、旋轉角度及不同 SKU 邊界樣品,確認光源、曝光與定位容差;檢查相機、治具及機械手的座標關係,定期清潔鏡頭與光源並追蹤 NG 率。HACCP/ISO 22000 所需檢驗與追溯紀錄由客戶及整合方規劃,視覺結果依批號、時間與配方關聯保存。
為什麼選擇 Cognex PSI 系統整合商
機器視覺導入的成敗,遠超過「相機規格表上的數字」。VSK 威視康累積在台灣食品飲料 / 製藥 / 汽車 / 半導體製造業 10 年以上的整合經驗中,反覆觀察到三個關鍵失敗點:第一,沒做 需求評估 直接下單,產線上線後才發現 PatMax 對位精度達不到、節拍跟不上、多 SKU 切換不順。第二,光源沒有 over-design 餘量,產線環境光變化(季節 / 班別)後對位穩定度下降。第三,視覺與機構 / I/O 分工模糊,整合方對 PROFINET / EtherNet/IP + 機械手 Hand-Eye Calibration 流程不熟悉導致延宕。VSK 可協助規劃視覺配置,並與機械手/PLC 整合方確認工站分工。
導入後的服務模式:VSK 設備保固 1 年(自出貨日起算),教育訓練依專案客製。
相關常見問題(連到完整解析)
- 機器視覺方案投資成本? — 設備、整合、ROI 試算指引
- Cognex 視覺系統導入要多久? — 2-12 週分階段時程詳解
- VSK 設備保固與服務範圍? — 保固 1 年、原廠送修、技術支援細節
- Edge Learning 需要多少訓練樣本? — 5-30 張起步、樣本收集要點
- 視覺系統 PLC 整合? — PROFINET / EtherNet/IP / Modbus 通訊配置
與威視康技術團隊聯繫
您的視覺檢測需求由威視康技術團隊接手|電話 +886 2-8809-3200|線上聯絡|查看完整 Cognex 產品線
食品包裝取放與定位應用參考:Cognex 食品與飲料解決方案指南(中文 PDF),第11–12頁。
延伸閱讀
- Cognex In-Sight 2800 影像感測器(產品頁)
- 杯體旋轉對位整合案例
- 瓶蓋歪斜浮蓋檢測案例
- PatMax 形狀對位演算法
- Edge Learning 邊緣 AI 演算法
- 食品飲料機器視覺檢測指南
本案例涉及之 食品飲料視覺檢測、杯裝包裝 Pick & Place 精準定位、PatMax 形狀對位、Hand-Eye Calibration、HACCP、ISO 22000、智慧工廠相關方案,VSK 威視康可依現場提供 Cognex 設備選型建議。食品飲料視覺自動化導入請來電 +886 2-8809-3200。