ToF 是什麼?
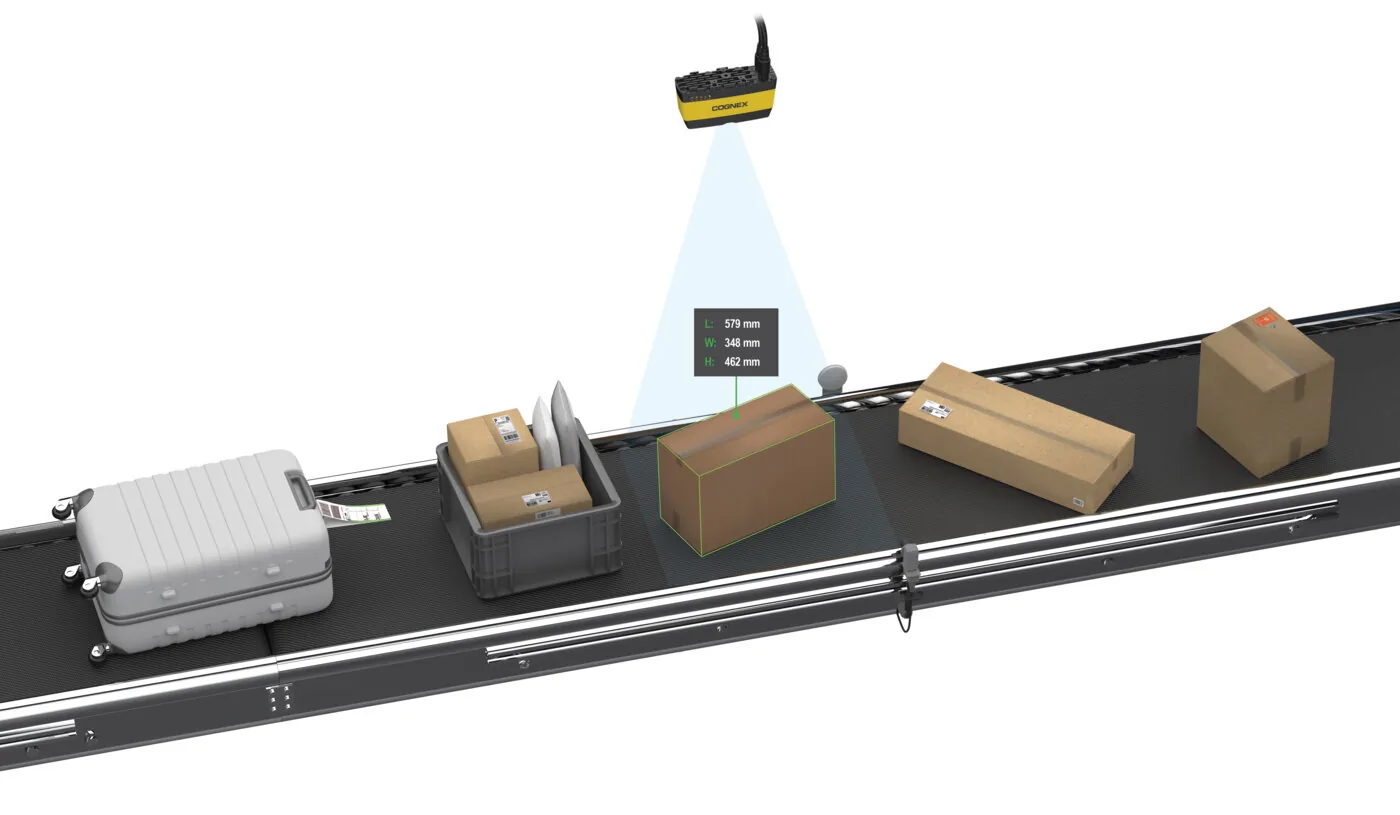
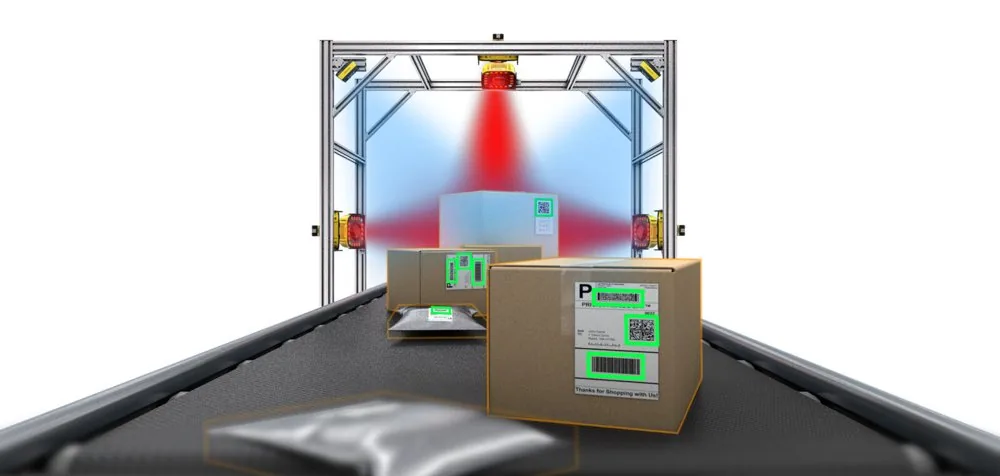
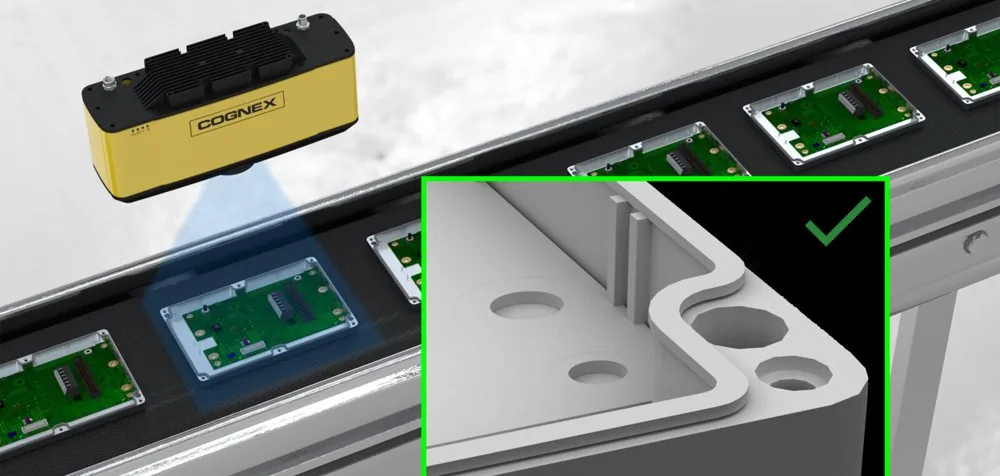
圖片來源:Cognex Corporation
ToF(Time of Flight,飛時測距)= 由光的往返時間或調變光相位差計算距離 → 反推 3D 深度。
直接飛時測距(dToF)原理:
- ToF sensor 發射紅外光脈衝(波長依機型而定)
- 光打到物件 → 反射回 sensor
- 量測往返時間(時間量測方式依感測器而定)
- 距離 = 光速 × 時間 / 2
特性:可取得多個像素的深度資訊;幀率與量測距離依機型、曝光及光學配置而定。
ToF vs 其他 3D 技術完整對比
| 技術 | 精度 | 速度 | 視野 | 成本 | 強項 |
|---|---|---|---|---|---|
| ToF | 依距離與反射率 | 依機型與曝光 | 中-大 | 依配置 | 全幅深度資訊 |
| 結構光 3D | 依視野與機型 | 依圖案與擷取設定 | 依投影與鏡頭 | 依配置 | 圖案重建 3D |
| Stereo Vision | 依基線與影像條件 | 依相機與處理設定 | 大 | 依配置 | 視野大 |
| 雷射線掃 | 依機型與工作距離 | 連續 | 線 | 依配置 | 連續產線 |
ToF 4 大應用
1. 物流體積量測
- 棧板、箱子、包裹體積快速量測
- 依量測範圍與輸送速度選擇合適的擷取設定
- ToF 是物流 3D 感測方式之一;Cognex 3D-A1000 採用的是 Symbolic Light 結構光技術,並非 ToF
2. 人臉識別 / 人員計數
- 智慧零售、保全
- 區分平面照片 vs 3D 人臉
3. AGV / AMR 避障
- 移動機器人感測前方障礙物
- 感測視野內的環境深度資訊;全周覆蓋需依安裝配置規劃
4. 大物件 3D 掃描
- 倉儲庫存 3D 體積
- 大空間結構量測
ToF 5 大特性
優勢
- 深度擷取(幀率依機型與曝光設定)
- 直接取得深度資訊(仍需深度計算、校準與濾波)
- 不依賴物件紋理(主動發光不需自然圖案)
- 視野配置(依鏡頭與量測距離)
- 主動照明配置(相機、照明及運算配置依應用而定)
弱點
- 誤差條件(受距離、反射率、環境光與校準影響)
- 多反射干擾(金屬鏡面)
- 環境光干擾(需依光源、濾光與曝光配置評估)
- 低反射率物件(回波訊號較弱,需評估曝光與量測誤差)
ToF 在工業視覺角色
ToF 工業視覺可用於物流量測與導航;是否適合特定量測或檢測任務,需比較允許誤差與實際成像條件:
| 場景 | ToF 適用度 |
|---|---|
| 精密尺寸量測(μm) | 需依量測公差與機型評估 |
| 物流體積量測(cm 級) | 需確認視野、材質及允許誤差 |
| Bin Picking 大件(粗略定位) | 需確認視野、材質及允許誤差 |
| 機械手臂避障 | 需確認視野、材質及允許誤差 |
| 連續品質檢測 | 依檢測任務與成像條件評估 |
Cognex 相關 3D 產品採用結構光或雷射輪廓;量測能力需依機型區分。3D-A1000 物流體積量測機型採用 Cognex 專利 Symbolic Light 結構光(非 ToF),3D-A5000 精密量測機型採用 LightBurst 結構光。
工程師常見問題
Q1:ToF 跟 LiDAR 一樣嗎?
A:不是同一種分類。ToF 是距離量測原理;LiDAR 是雷射測距系統,可採用飛時測距。ToF 相機通常輸出深度影像,LiDAR 的掃描方式與輸出格式依機型而異,不能一概認定精度、價格或體積較優。
Q2:ToF 跟 Stereo Vision 怎麼選?
A:ToF 利用主動光源取得深度;Stereo Vision 以兩幅影像的特徵進行視差匹配。選型需比較工作距離、視野、物件材質、環境光、移動速度與允許誤差,不能只依技術名稱認定哪一種較快或較準。
Q3:iPhone Face ID 是 ToF 嗎?
A:Face ID 的 TrueDepth 相機投射紅外光點陣,再由紅外光相機取得臉部深度圖,不是以光的往返時間進行臉部辨識。配備 LiDAR 掃描器的 Apple 裝置另以光訊號的往返時間取得場景深度,兩者是不同元件與用途。
Q4:能跟 Cognex 整合嗎?
A:需要依 ToF 相機的輸出格式、介面、驅動程式與 VisionPro 版本評估,不能只因能輸出 depth map 就認定可直接串接。Cognex 3D-A5000 與 VisionPro 是原廠支援的結構光 3D 配置,並非 ToF 機型。
Q5:ToF 跟結構光 3D 的差別?
A:ToF 以光的往返時間或調變光相位差計算距離;結構光投射圖案,再依影像中的圖案變形重建 3D。實際精度與視野依機型及工作距離而定。Cognex 3D-A1000 採用 Symbolic Light,3D-A5000 採用 LightBurst 結構光技術,都不是 ToF 相機。
Q6:ToF 在物流應用的優勢?
A:ToF 深度資料可用於包裹尺寸、體積與空間位置量測,需依包裹材質、遮蔽、量測範圍及輸送速度確認適用性。Cognex 3D-A1000 同樣適用物流 3D 體積量測,但採用 Symbolic Light 結構光,而不是 ToF。
想評估 ToF / 3D 應用?
VSK 提供完整 3D 視覺評估:
- 3D 技術選型 — ToF / 結構光 / Stereo / 雷射對比
- Cognex 3D 機型對應 — 3D-A1000 / A5000 / In-Sight L38
- 整合方案 — 含機械手臂、PLC、MES 介接
請告訴 VSK 您的 3D 應用需求,VSK 評估後會盡快與您聯繫。
Time of Flight 飛行時間量測原理
Time of Flight (ToF) 以主動光源進行深度量測,分為直接時間量測與調變光相位差量測:
- 距離 = (c × t) / 2(c = 光速、t = 往返時間)
- direct ToF (dToF) — 直接量測光脈衝往返時間(感測器量測方式依機型而定)
- indirect ToF (iToF) — 量測連續調變光的相位差(誤差依距離、調變頻率與成像條件而定)
- 量測範圍依感測器、光源與光學配置而定
感測表現需依相機、照明、工作距離與物件材質評估。
ToF vs 立體視覺 vs 結構光 vs 雷射輪廓
- ToF — 利用光的往返時間或相位差取得深度;仍可能受遮蔽、多重反射與環境光影響
- 立體視覺(Stereo Vision) — 雙相機以影像特徵進行視差匹配,量測表現依基線、距離與影像條件而定
- 結構光 — 投射圖案並依影像中的圖案變形重建 3D,量測表現依配置與機型而定
- 雷射輪廓 — 逐列取得輪廓,再透過工件與感測器的相對運動建立 3D 資料。Cognex In-Sight L38 屬雷射 3D 系統;3D-A1000 則採用 Symbolic Light 結構光。
相關產業應用:了解 物流業包裹體積量測的應用,包含 Cognex 機型選型與案例對應。